以具身大模型为底座的世界模型——把传感器信号翻译成任务语言,在脑内预演物理后果与人的动向。不止看清世界,更推演世界。
多光谱、RGB、TOF 与激光雷达点云多传感器融合,三维重构作业现场。
任务级语义理解——不止识别物体,更理解要做什么、边界在哪。
物理与行为双引擎推演——工件会不会滑、人员往哪走,风险提前显形。
多目标权衡与情景仿真——三道工序全部在执行前完成,自主权衡成本、风险与优先级,想清楚了再动手。
多目标权衡,排出作业优先级与依赖关系——先做什么、可以并行什么。
情景仿真逐项推演,多候选方案比对——每一步都先在仿真里走一遍。
成本、风险与收益执行前算清——设备可修,人员安全无价:永远选更安全的路。
物理智能体操作系统——把大脑接到任意身体上。统一接口驱动各类机器人本体,兼容 ROS2 等主流协议;每条指令先在数字孪生中推演验证,再落到实体执行。换硬件,不动大脑。
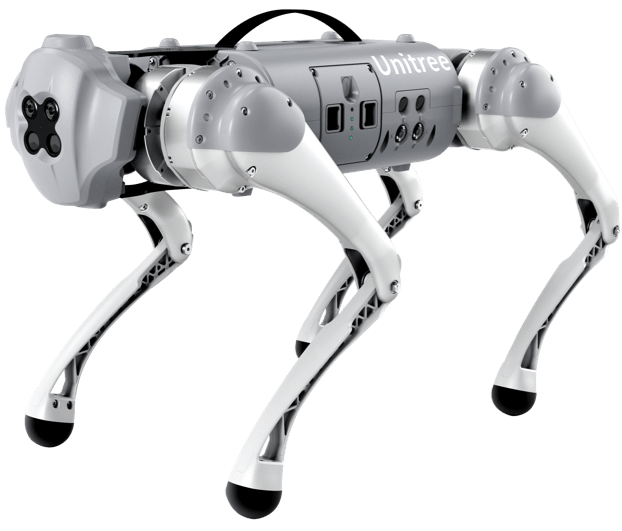
四足
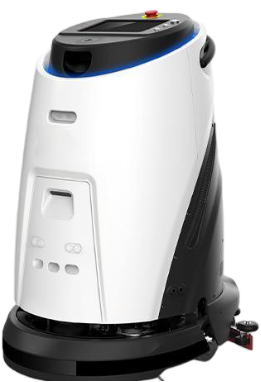
轮式
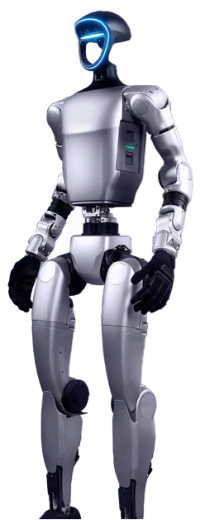
人形
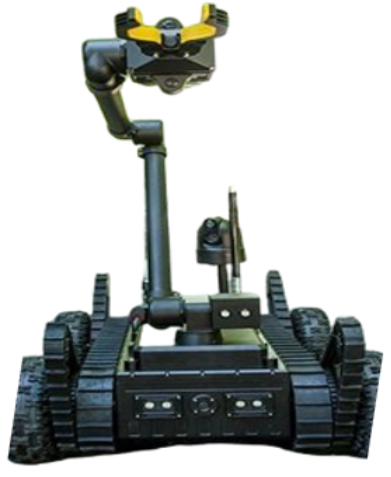
履带
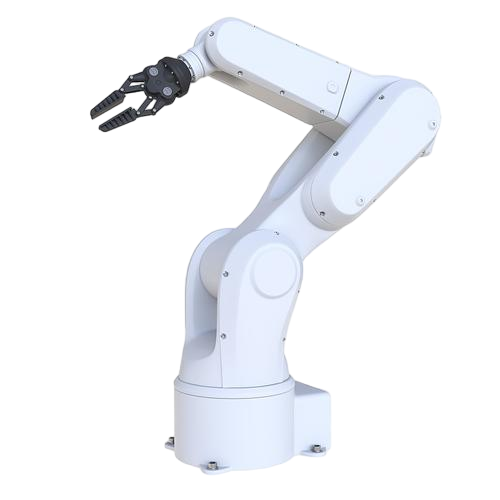
固定基座
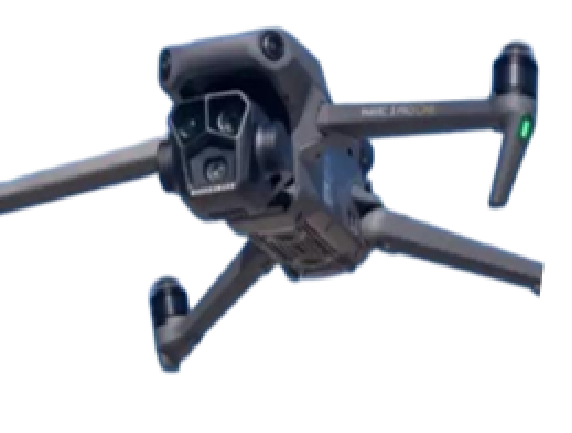
无人机
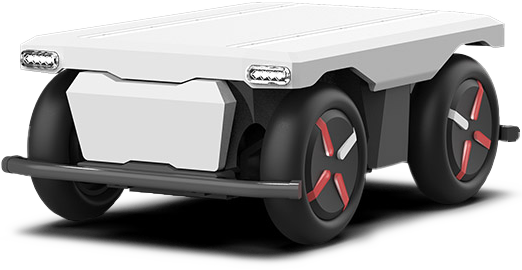
AGV
机械臂
一套接口对接各类本体,接入即识别构型,十分钟完成部署。
大脑负责思考,小脑级安全回路毫秒兜底——断网、故障也不失守。
视觉、语音、导航等能力模块即装即用,旧机器学会新工种。
四层记忆沉淀会话、习性与偏好,越用越懂;性格不是预设的,是相处中养成的。自我演进有边界——安全与底线,锁死在自我修改之外。
实时语音控制、多轮对话与情绪理解——大脑替机器人想清楚,对话引擎替它说出口。